济南恒捷热线:13854179966
济南恒捷热线:13854179966

济南恒捷自动化设备有限公司
联系人:王经理
咨询热线:13854179966
咨询热线:0531-82892892
企业QQ:156375697
企业邮箱:jnhengjie@163.com
工厂地址:山东省济南市历城区桃园村(工业园)
办公地址:山东省济南市世纪大道15612号

主 枝 机 器 人焊接方案说明书
济南恒捷自动化设备有限公司
2019/2/24
一、工件要求及焊接工艺分析:
工件名称: 满足焊接塔机标准节主枝连接套和接连板的焊接。
工件长度:2500mm /2800mm
工件材质:碳钢 板材厚度: 焊丝直径:φ1.2mm
焊缝形式:角焊缝和平焊缝 焊丝规格及结构形式:桶装焊丝或盘装焊丝;
焊接工艺要求:
1.环境温度0~40℃、无粉尘及各种腐蚀介质的场合。
2.焊接采用自动CO2焊接,焊缝均匀,成型美观,若使用混合气体效果更佳。
3.该机器人焊接系统是实现焊接件焊接的设备,配备唐山松下制造的电源YD-500GR4型两台、松下TM1400机器人两台、工装夹具二套。
工件装夹时间是以熟练操作工为前提。
二、设备效果图、布局图及总体功能概要

三、主枝机器人设备工作原理及动作说明
1.人工将点焊好的工件装夹在工位变位工装上;
2.启动1按钮,机器人自动焊接工位1工装上的工件;
3.焊接完成;
4.工人将工位I工装上的工件卸掉,装夹上新的待焊工件;
自此完成一个焊接循环。
5.启动2按钮,机器人自动焊接工位2工装上的工件;
6.工人将工位2工装上的工件卸掉,装夹上新的待焊工件;
自此完成一个焊接循环。
四、工作站配置表(单台份)
序号 | 名称 | 规格 | 数量 | 备注 |
1 | 机器人 | TM-1400 | 2 | Panasonic |
2 | 控制电缆 | AWU03448L4M | 2 | Panasonic |
3 | 支架 | YA-1AH011T0T | 2 | Panasonic |
4 | 电源 | YD-500GR4HGK | 2 | Panasonic |
5 | 焊枪 | YT-CAT502HAH | 2 | Panasonic |
6 | 送丝机 | YW-CMF021HAE | 2 | Panasonic |
7 | 电缆单元 | TSM99233 | 2 | Panasonic |
8 | 焊丝盘架 | YM-508UFHAE | 2 | Panasonic |
9 | 气体流量计 | YX-25CD1HAH | 2 | Panasonic |
10 | 变压器380V/200V | TRANS10 | 2 | Panasonic |
11 | 主枝焊接变位装置(双工位) | 1套 | 济南恒捷 | |
12 | 变位机(伺服电机+RV减速机) | 500KG | 2 | 济南恒捷 (东元伺服电机+帝人RV减速机) |
13 | 工件工装 | ZG-2800 | 2 | 济南恒捷 |
14 | 电气控制系统 | 日本OMRON可编程控制器为核心驱动伺服电机 | 1 | 济南恒捷 |
15 | 清枪系统 | 1 | TBI(选配) |
五、各单元技术参数及功能简介
TM1400机器人焊接系统主要配置的相关资料:
1.机器人本体
标准手臂 (TM-1400) 型 | ||||
项目 | 规格 | |||
结构 | 独立多关节型 | |||
自由度 | 6 | |||
动作范围 | 腕 | 转动 | (正面基准) | ±170° |
上臂 | (垂直基准) | -90°~+155 ° | ||
前臂 | (水平基准) | -195°~+240°(-195°~+240°)※2 | ||
(上臂基准) | -85°~+180°(-180°~+85°)※2 | |||
手腕 | 转动 | ±190°(-10°~+370°)※2 | ||
弯曲(前臂基准) | -130°~+110° | |||
扭转 | 焊枪电缆外置型:±400 ° | |||
动作领域 | 手臂动作截面积 | (P点)※1 | 3.80 m2 | |
(O点)※1 | 3.52 m3 | |||
手臂前后动作距离 | (P点)※1 | -1117mm~+1437 mm | ||
(O点)※1 | -1093mm~+1413 mm | |||
手臂上下动作距离 | (P点)※1 | -803mm~+1697 mm | ||
(O点)※1 | -799mm~+1673 mm | |||
大可搬重量 | 6Kg | |||
制动 | 带全轴制动 | |||
制 动 解 除 | 可选或者标准装备(根据型号) | |||
动作范围保护 | 软限位 | 适用 | ||
硬限位 | RT 轴:标准装备 | |||
机械停止 | 基本 3 轴 | |||
高速度停止 | 空走时间 | 请参考 「2.10.1 空走时间」 | ||
空走角度 | 请参考 「2.10.2 空走角度」 | |||
接地 | D 种以上机器人专用接地 | |||
塗装色 | RT 部位:相当于芒塞尔N 3.5 | |||
安装姿态 | 普通 ( 天吊 )※2 | |||
周围温度 / 湿度度 | 0 ℃~45℃,20%RH~90%RH(在温度40℃、湿度50%RH、20℃、90%RH(无结露)以下时) | |||
搬运及保存温度 | -25°C~60°C | |||
本体重量 | 约 170 kg | |||
※1:关于O点以及P点,请参看动作范围图。 | ||||
※2:( )内是天吊规格出厂时已经设定完毕。 | ||||

TM-1400 动作范围图 单位【mm】
2.TM控制器相关资料:
结构、硬件规格 | ||
项目 | 规 格 | |
箱体防护等级 | 相当于 IP32、(机器人控制部分密封防尘结构) | |
冷却方式 | 控制部分 … 间接风冷 (内部循环方式) | |
输入功率 (平均功率) | 3 相 AC200 V±20 V、3 kVA 、50/60 Hz | |
大功率 | 机器人运动时:大 7.1 KVA/200 ms | |
接地 | 有保护接地 (PE)。系统的话有功能接地 (FE) | |
颜色 | 芒塞尔 5Y8/1 | |
编程方式 | 示教再现式 | |
制御轴数 | 同时 6 轴 (多 27 轴) | |
外部控制轴数 | 标准设置:内藏外部轴3轴(大2kW电机功率)+外置外部轴控制器;6 轴 (大装机容量 20KW) | |
经路控制方式 | PTP 及 CP (直线或圆弧插补) | |
位置检测方式 | 带多回转数据备份功能的解析器 | |
位置控制方式 | 软件伺服 | |
速度控制方式 | 线速度固定控制 (CP 控制时) | |
速度范围 | 示教时 | 可将高速度限制在速度范围内(0.01 m/分~15m/分) (出厂时:15 m/ 分) |
再现时 | 0.01 ~ 180 m/ 分 (直接输入数值) | |
存储方式 | IC 存储器 | |
内存容量、软件功能 | 请参考使用说明书的 《操作说明篇》 | |
机器人本体连接电缆的长度 | 选配 (请参考 12 页的 「连接电缆 (选配)」) | |
外形尺寸 (W×D×H) | 553×550×681 (mm) (不含突起部分) | |
周围温度 , 湿度 | 0 ℃~ 45 ℃、20 %RH ~ 90 %RH (45 ℃时 50 %、20 ℃时 90 % 以下,不结露) | |
运输 , 存储温度 | -25 ℃~ 60 ℃ | |
质量 | 60 kg (不含示教器及连接电缆) | |
外形尺寸:

输入输出 / 外部控制规格 | ||
项目 | 输入输出 | 规格 |
状态输入输出 | 输入 | 启动、停止、错误解除、运行模式、示教模式、打开伺服电源 |
输出 | 启动过程中、停止时、错误、运行模式、示教模式、 | |
通用输入输出 | 输入 | 40 点 (通过设定,大可扩展到 2048 点) |
输出 | 40 点 (通过设定,大可扩展到 2048 点) | |
输入输出分配 | 程序选择输入、其它状态输入输出也分开使用 | |
其它输入输出 | 输入 | 支架、设置输入 |
输入规格 | 光耦合器(通过 DC24V12mA 的 ON/OFF 执行) | |
输出规格 | 集电极开路 | |
电路 | 输入 | 示教器上紧急停止、备用紧急停止、外部紧急停止、门停止、刹车、外部刹车、触摸屏紧急停止;( 注 1)、保护停止1.2 |
输出 | 4 个紧急停止输出 | |
触点规格 | 2 个触点 ( 冗余 ) | |
外部存储器 | 控制器 | ·RS-232C (任选) |
示教器 | SD 存储卡插槽 | |
( 注 1 ) 只有 E/R/U 规格产品,标配的操作箱内的紧急停止已连接好。 | ||
( 注 2 ) 除厂内局域网外,请勿随意与其它网络连接。 | ||
( 注 3 ) 当装插了 SD 卡或 U 盘,并且正在进行数据读取时,请勿关闭电源 | ||
3. 焊接电源
Ø 弧焊电源:该电源(YD-350GR4HGK)是由唐山松下生产的全数字MIG/MAG焊机;
Ø 采用微电脑控制,从400万种波形中选出佳焊接条件,实现高速、高精度焊接,焊接综合性能大幅度提高;
Ø 防断弧电路和新的送丝控制电路,无论CO2/MAG、实芯/药芯的何种组合,均可获得稳定的电弧、低飞溅的焊接,引弧成功率高。
Ø 次级短路保护、过热保护和初级过电流、过电压保护等多种防护功能;
Ø 适应机器人焊接和自动焊接等复杂焊接过程的多种扩展机能。
Ø 采用带数字编码器的蜗轮送丝电机,能够实时对送丝情况进行检测反馈,并由 CPU控制电机的转速,从而实现高精度的送丝。

技术参数如下表:
焊接电源型号 | YD-500GR4 |
输入相数、电压、频率 | 3相,AC380V,50Hz |
额定输入 | 18.5KVA 18KW |
额定输出电流 | 500A |
额定输出电压 | 45.0V |
负载持续率 | 60% |
重 量 | 60kg |
6.变压器技术规格:
松下生产的机器人专用变压器,与松下电源具有同一品质,可靠性高。
名称 | 规格 |
型号 | TRANS-10 |
额定输入电压 | 3相 AC380V 50/60Hz |
额定输出电压 | 3相 AC200V 50/60Hz |
额定容量 | 10KVA |
六、焊接机器人系统的动力电源
1、机器人系统用电源
用户负责提供3Φ 50Hz AC380V±10% 容量≥40KVA 机器人系统用电源及控制电源。
(1)机器人用控制器要配置专用一次电源配电设施。
(2)机器人用控制器要按标准单独接地,接地工程由甲方负责。
(3)该规格包括机器人及控制系统所需变压器。
(4)该规格不包含系统外接配电开关。
2、保护气体
用户负责提供瓶装或集中供给符合规定的合格保护气。
七、设备制造施工范围
项目 | 甲方 | 乙方 | 备注 | |
设计制造 | 机器人本体 | ○ | ||
机器人控制装置 | ○ | |||
附带机器 | ○ | |||
机器人底座 | ○ | |||
焊接工装夹具 | ○ | |||
防护罩 | ○ | |||
安装工作 | 设置场所基础工作 | ○ | ||
安装调试工作 | ○ | |||
配电盘 | ○ | |||
设备连接工作(一次接线) | ○ | |||
地线设置工作 | ○ | |||
配线配管用卡子及护罩的制造安装 | ○ | |||
其他没有记入事项 | ○ | |||
其它 | 操作培训 | ○ | ||
焊接施工(施工条件) | ○ | |||
焊丝气体导电嘴等消耗品 | ○ | |||
工件一致性 | ○ |
设备到达现场前用户负责完成安装现场的基础施工、传送设备、电力及其它相关准备。设备到达现场后用户无偿提供给乙方安装所需的起重、运输设备,并提供所需技术资料、相关人员等方面的协助。
八、设备颜色要求
机器人本体、机器人控制柜、机器人用变压器、焊接电源等标准品为原设备标准颜色,工装夹具机构颜色由用户确定并提供色板。
九、设备验收
设备在用户工厂进行终验收。
验收标准:
a. 设备功能要求符合技术协议的有关条款;
b. 连续运转检查,对进行连续焊接运转的10套工件,用甲方检具检验合格。
C. 焊接质量检查
从进行连续焊接运转的10套工件中抽取一件样品按甲方提供的检测方法检查焊缝强度,全检焊缝外观(无气孔、咬边等焊接缺陷)。
验收完成后,双方代表签署终验收报告。
直缝焊接设备厂家如果因为甲乙任何一方的不可预测原因而导致验收暂时不可进行时,甲乙双方代表要签署阶段性验收报告。
十、保修期
本装置保修期为设备终验收合格后12个月。若属正常使用状态下发生的故障破损,对属于我公司的责任且在保修期以内,我公司进行无偿修理或部品更换。但是以确实实施了说明书中所记载的维护内容为前提。我公司所指认的易损件、消耗品、维护部件及保险管、指示灯等易耗品不在此列。
十一、培训计划及要求
(1)人员要求:机器人操作者中专以上文化、主管技术人员大专以上熟悉英文、计算机。
(2)受训地点为甲方所在地。
(3)受训时间约3天。
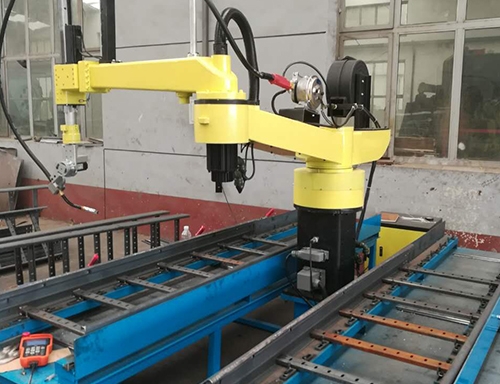
相关设备照片:


行业内主要使用厂家:
1、山东大汉建设机械股分有限公司 120台
2、山东明威起重设备有限公司 34台
3、威海市华夏塔机有限公司 60台
4、威海市华塔有限公司 12台
5、莱阳市鸿达机械有限公司 15台